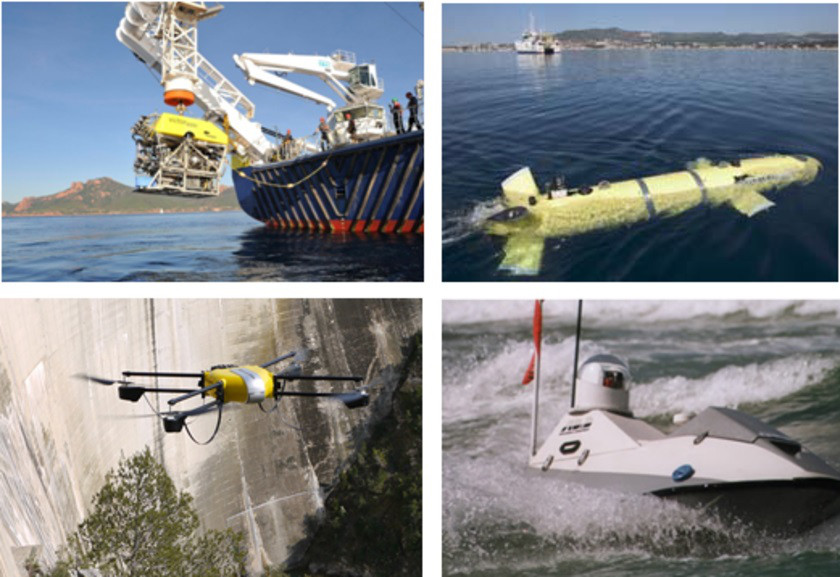
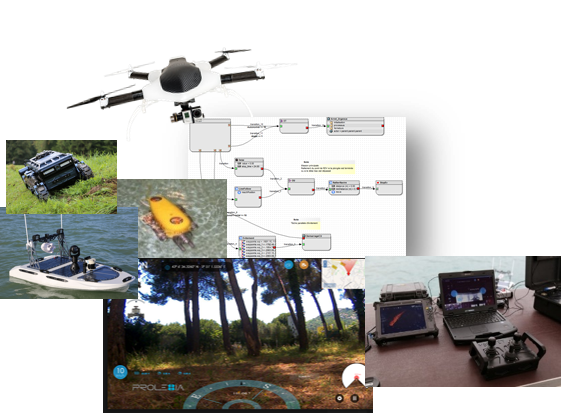
PROLEXIA propose des contrôleurs embarqués intelligents conçus pour exécuter des missions complexes en effectuant l'acquisition des données capteurs (GPS, LASER) et en contrôlant les actionneurs embarqués (propulseurs, vérins, bras manipulateurs). La mission est définie à l'aide d'un langage de description de mission robotique générique qui peut être généré par l'outil MMS.
Ces contrôleurs peuvent être utilisés en 3 modes: PROLEXIA propose également des systèmes de type USV, UAV et UGV. Ces véhicules peuvent être personnalisés pour répondre à des besoins spécifiques: surveillance des sites, SAR, gestion des innondations et des incendies. Des applications ou robots sur mesure peuvent également être développés pour répondre à des besoins spécifiques. |
|