3D Simulation / Serious Game


Frégate du Futur

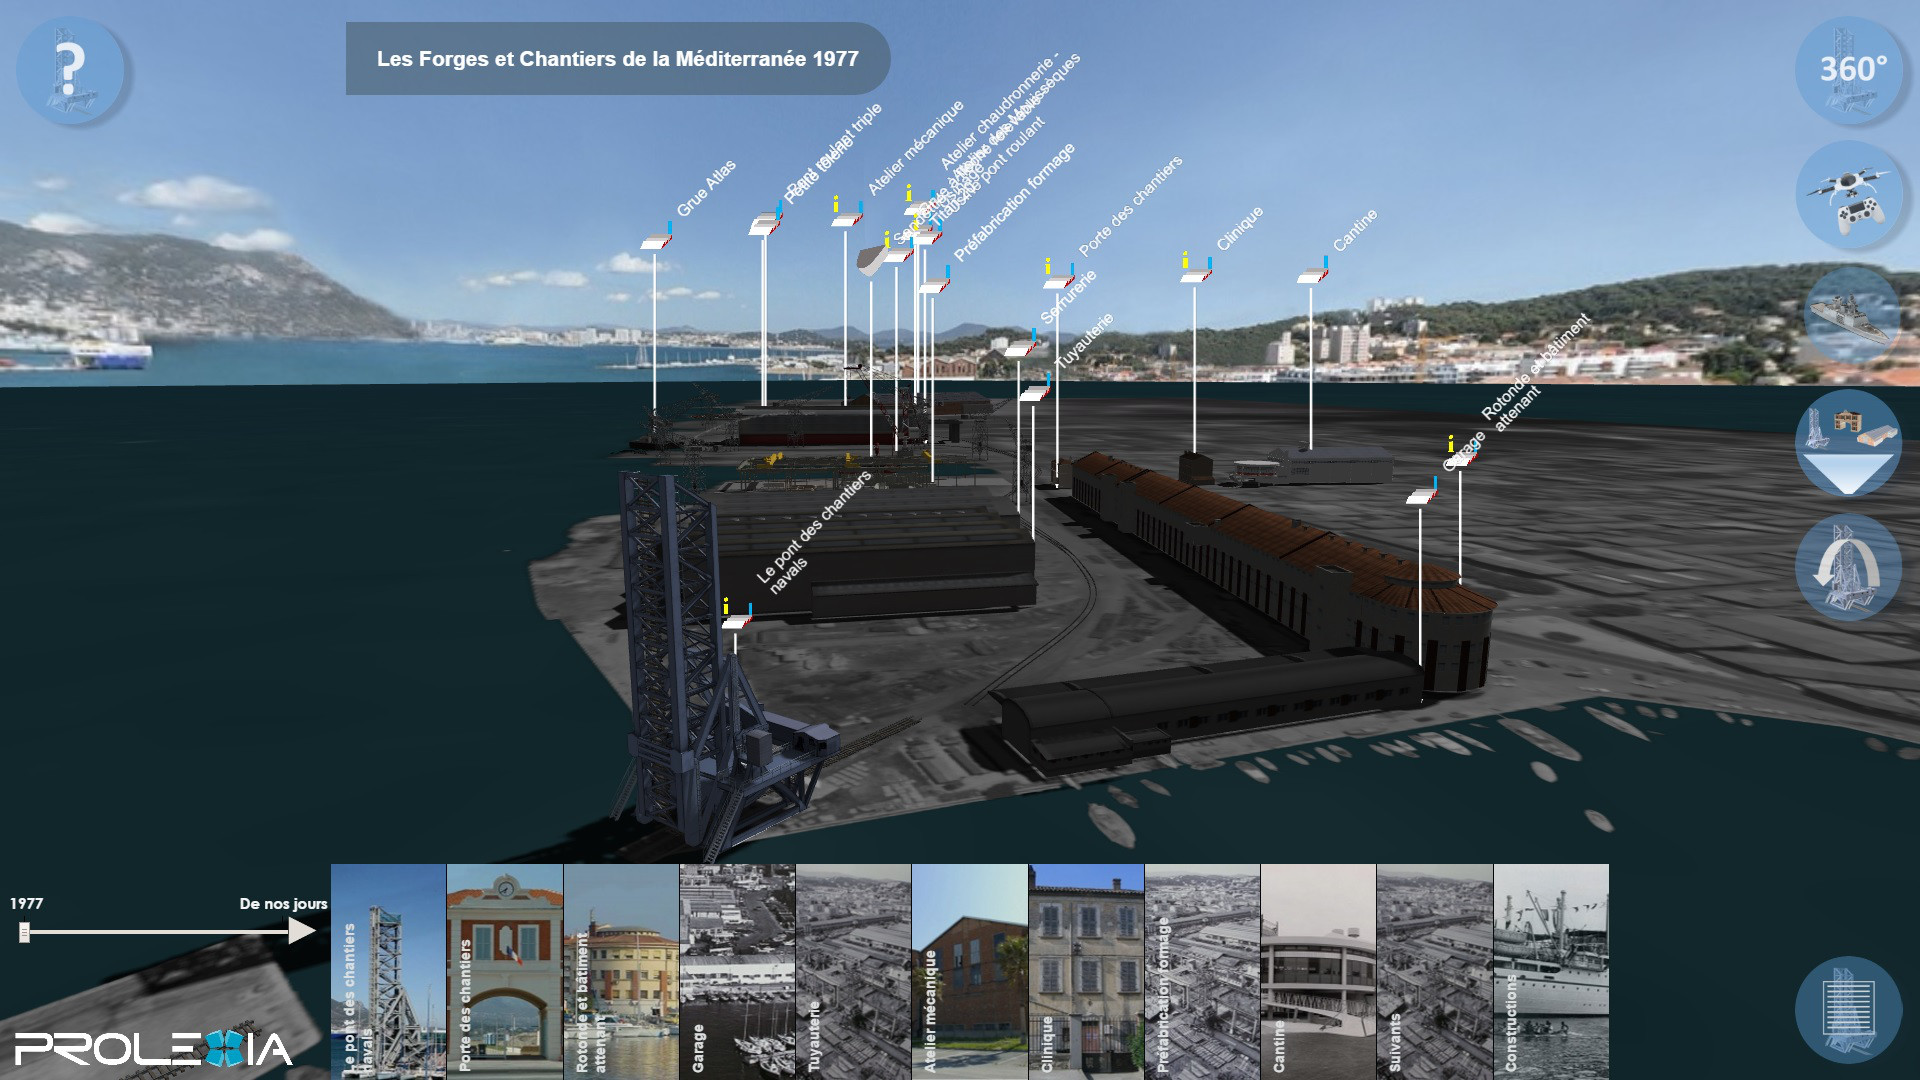
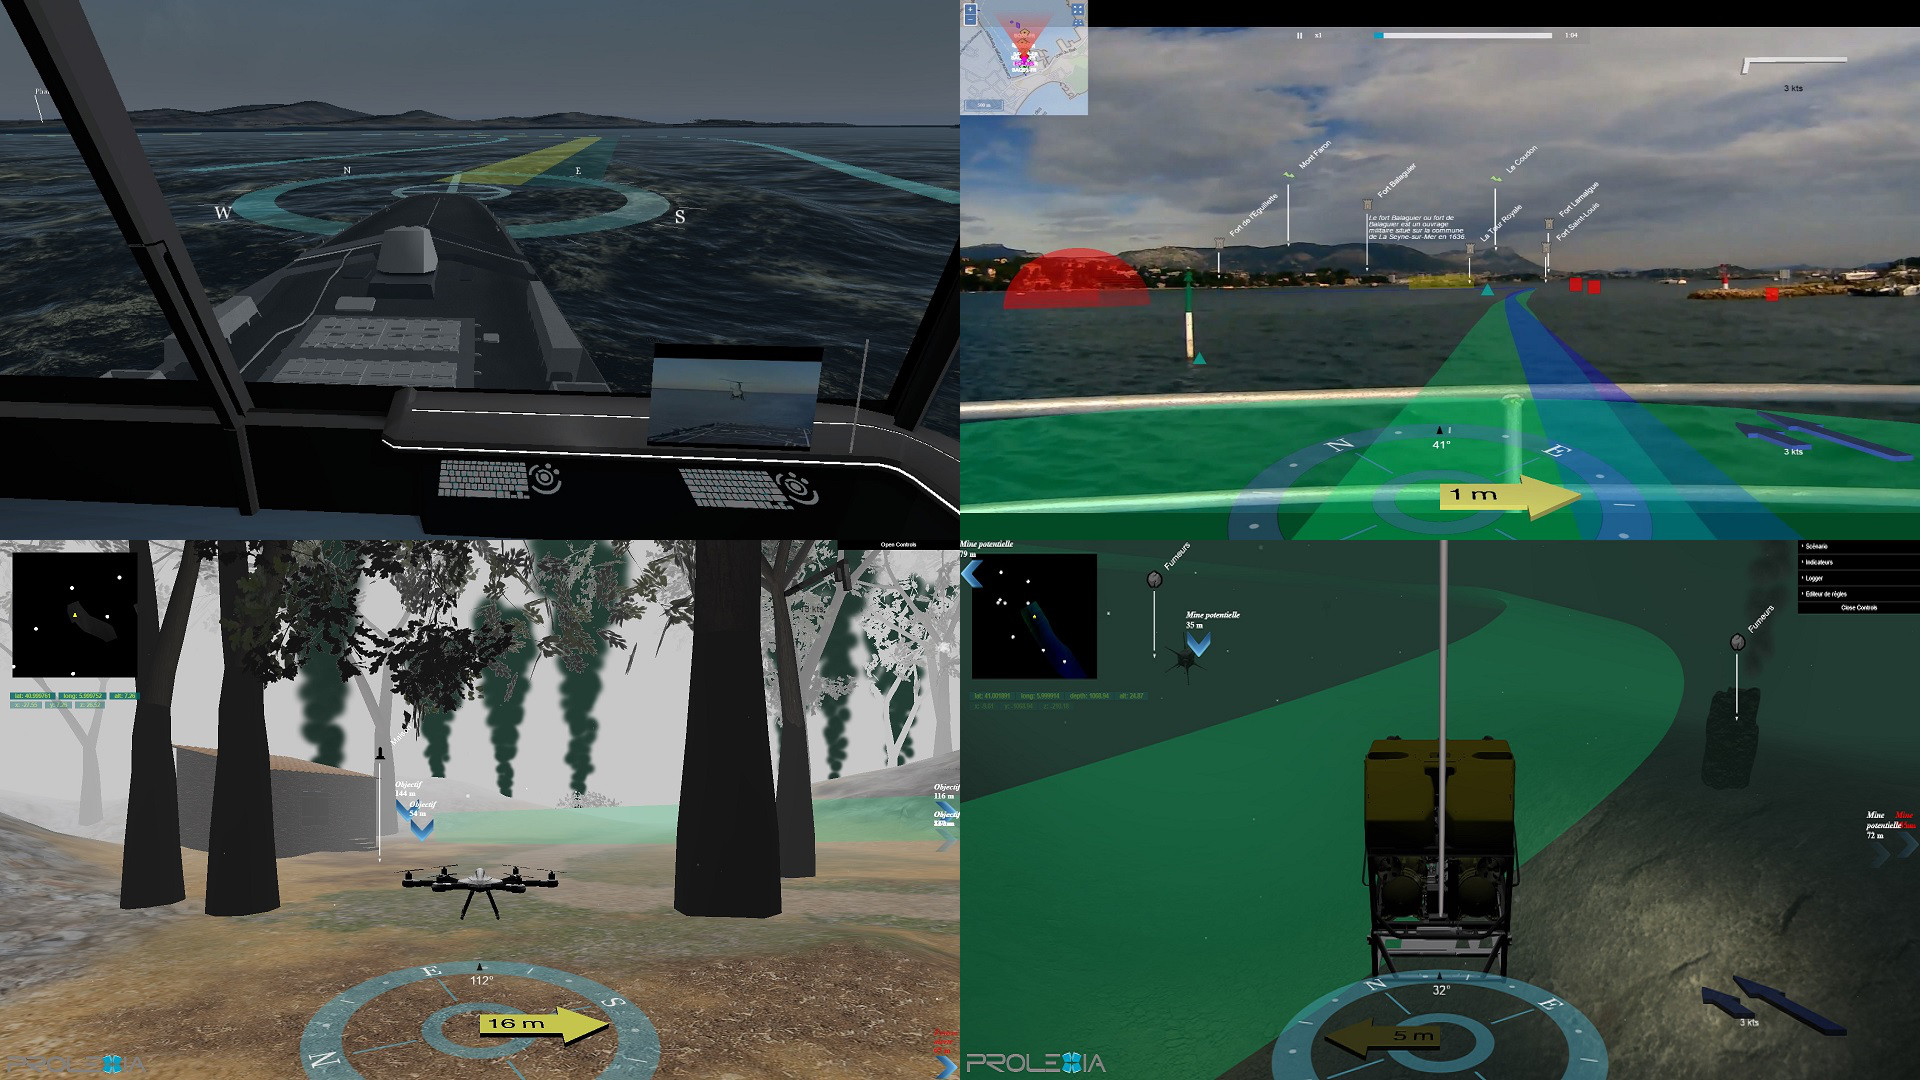
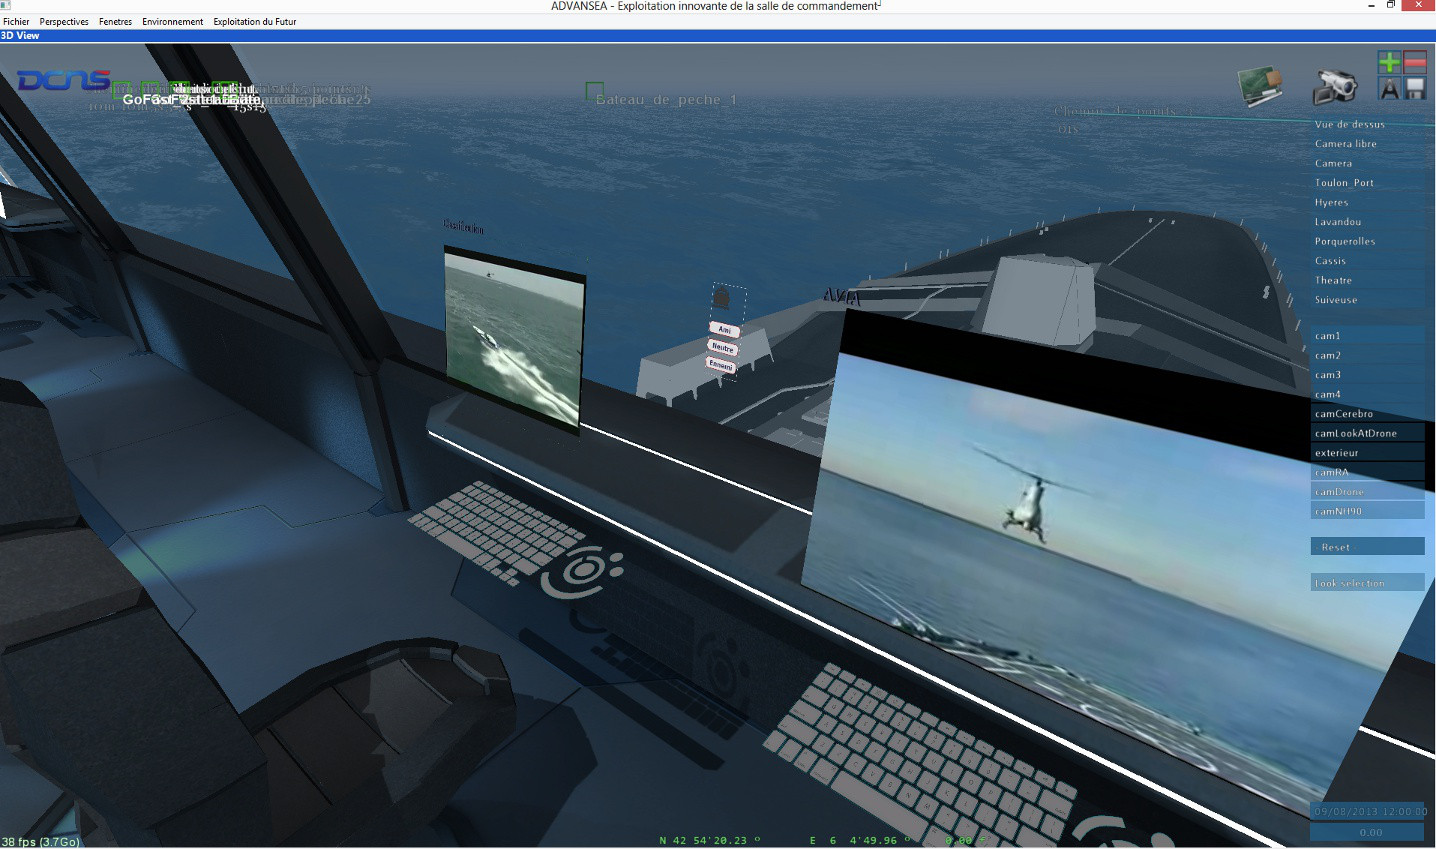
Le projet "simulateur de passerelle de la Frégate du futur" consiste à développer une plateforme de simulation 3D modélisant le comportant d’une frégate, de l’ensemble de ses équipements ainsi que de l’environnement dans lequel elle évolue.

Mission Grands-Fonds

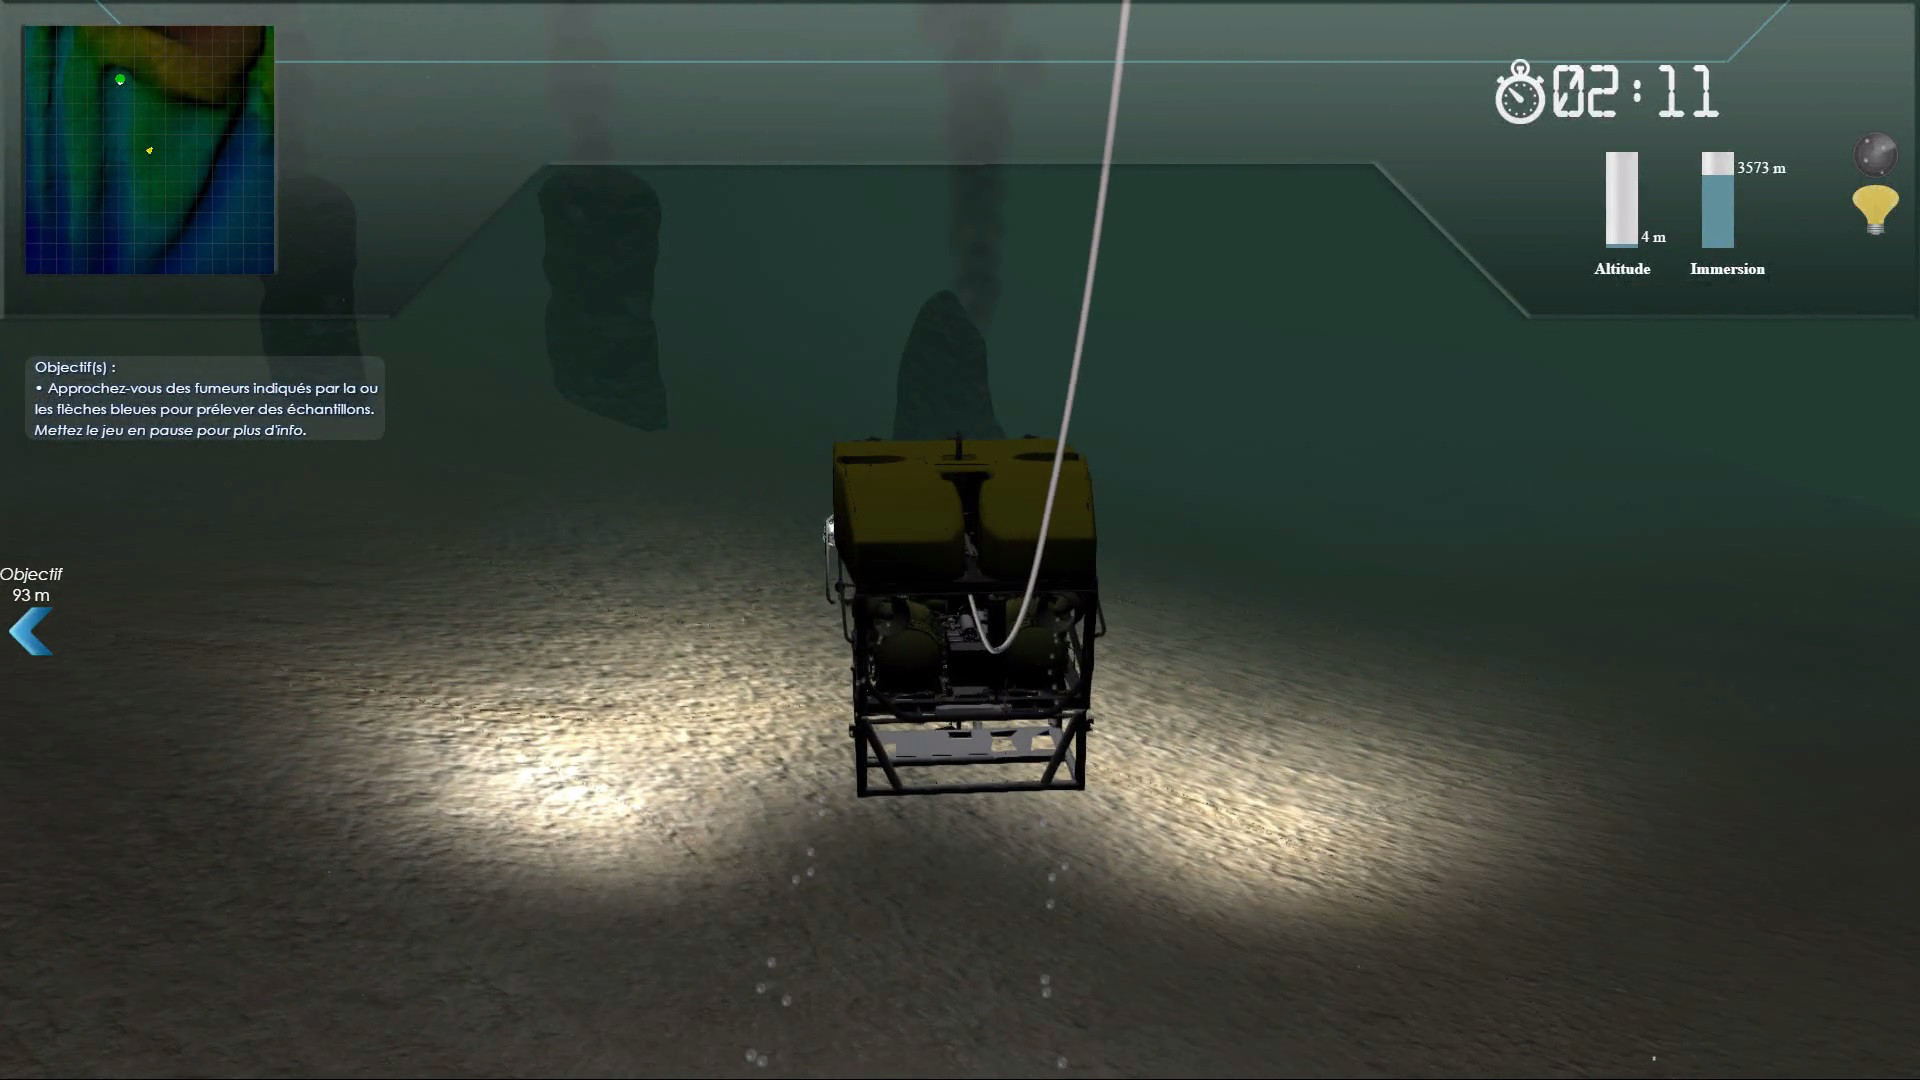
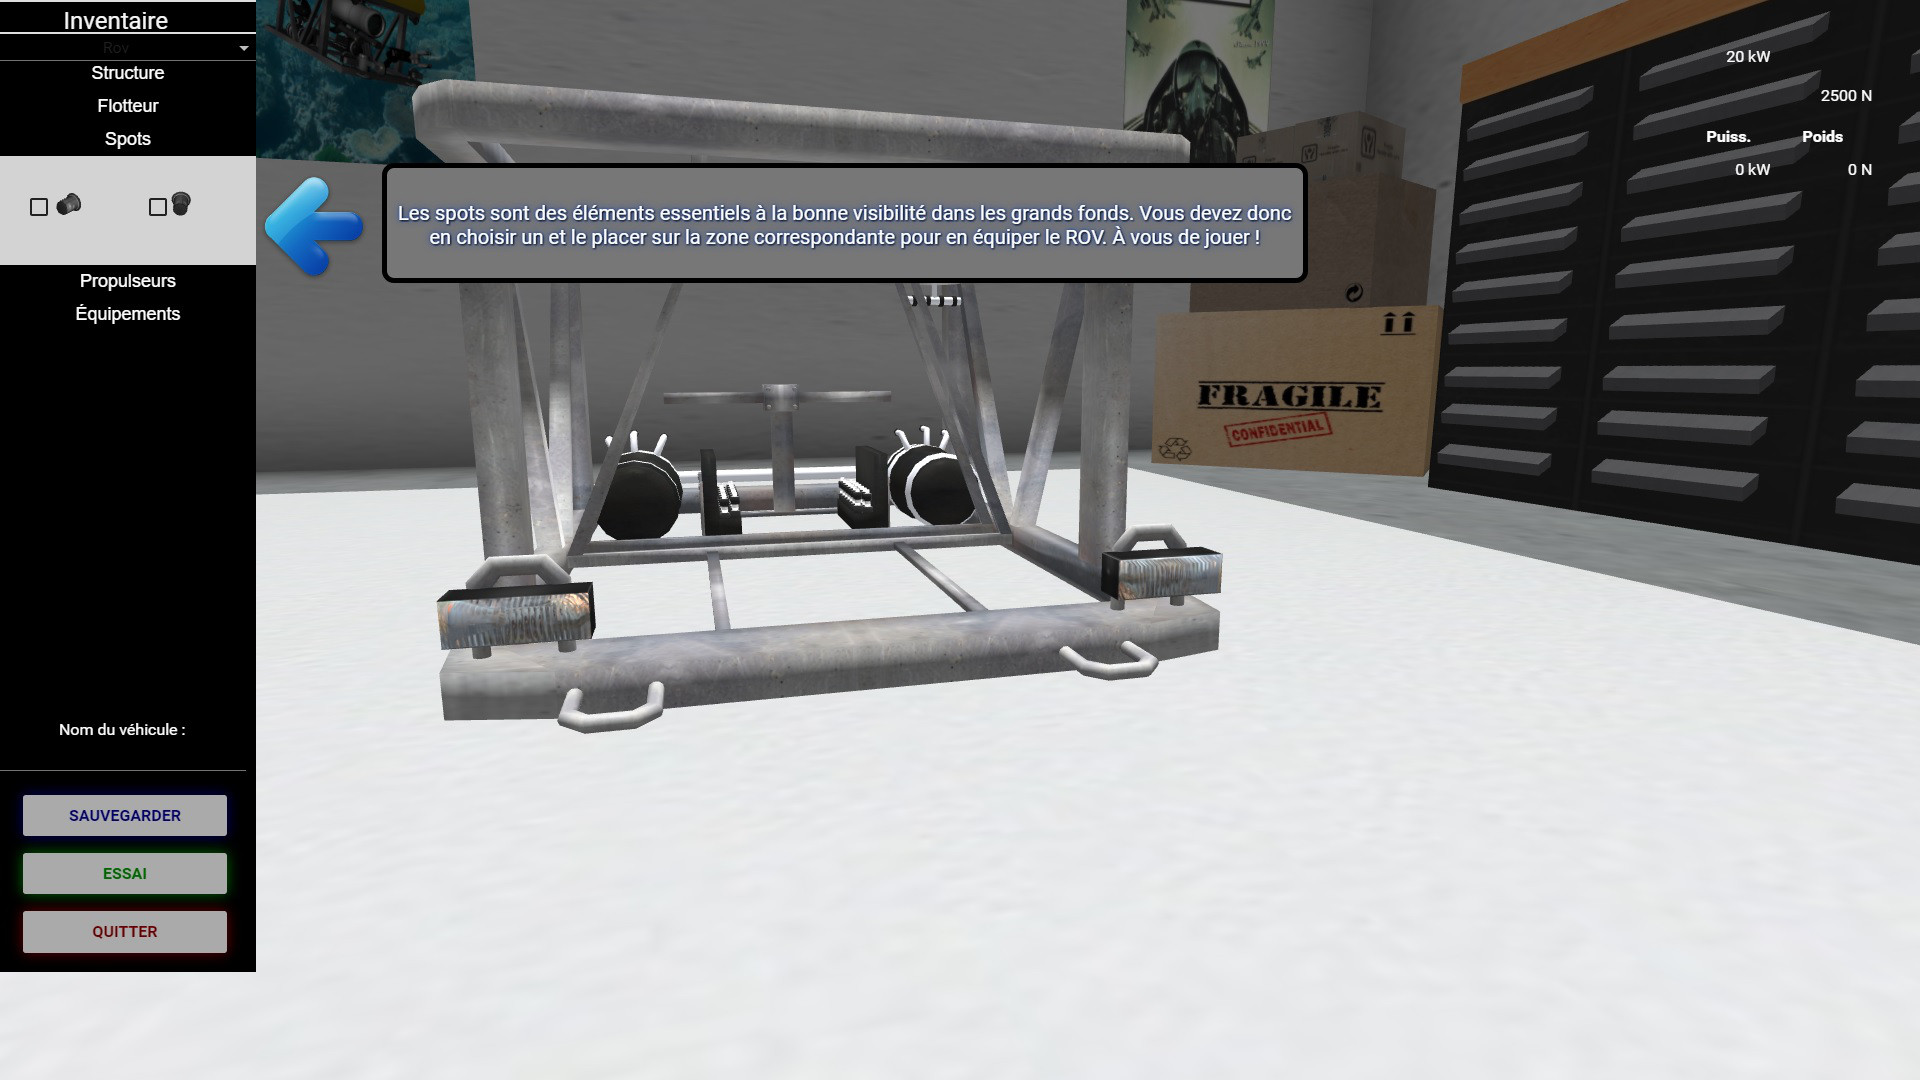
Mission Grands-Fonds est un Serious Game développé pour les CCSTI par PROLEXIA dans le cadre d'une coproduction avec Universciences, la Cité de la mer de Cherbourg, l'Ifremer et Cap Sciences. Ce jeu permet au visiteur de découvrir les technologies utilisées pour l'exploration des grands fonds, mais également la biologie, la microbiologie et la géologie sous-marine au travers de 3 scénarios reprenant des missions de scientifiques Ifremer.

SEATCHER

SEATCHER est un projet lancé par PROLEXIA en réponse à l'appel à projets e-Education lancé dans le cadre du soutien des investissements d'avenir. "SEATCHER-le jeu" est un serious game, c'est-à-dire un jeu ludo-éducatif, développé dans le cadre de ce projet.

SimCineSM

SimCineSM est un outil d’aide à l’analyser des circonstances ayant entrainé un incident survenu à bord d’un sous-marin de type SNA ou SNLE. Cet outil a été développé pour la DGA.

SimuROV

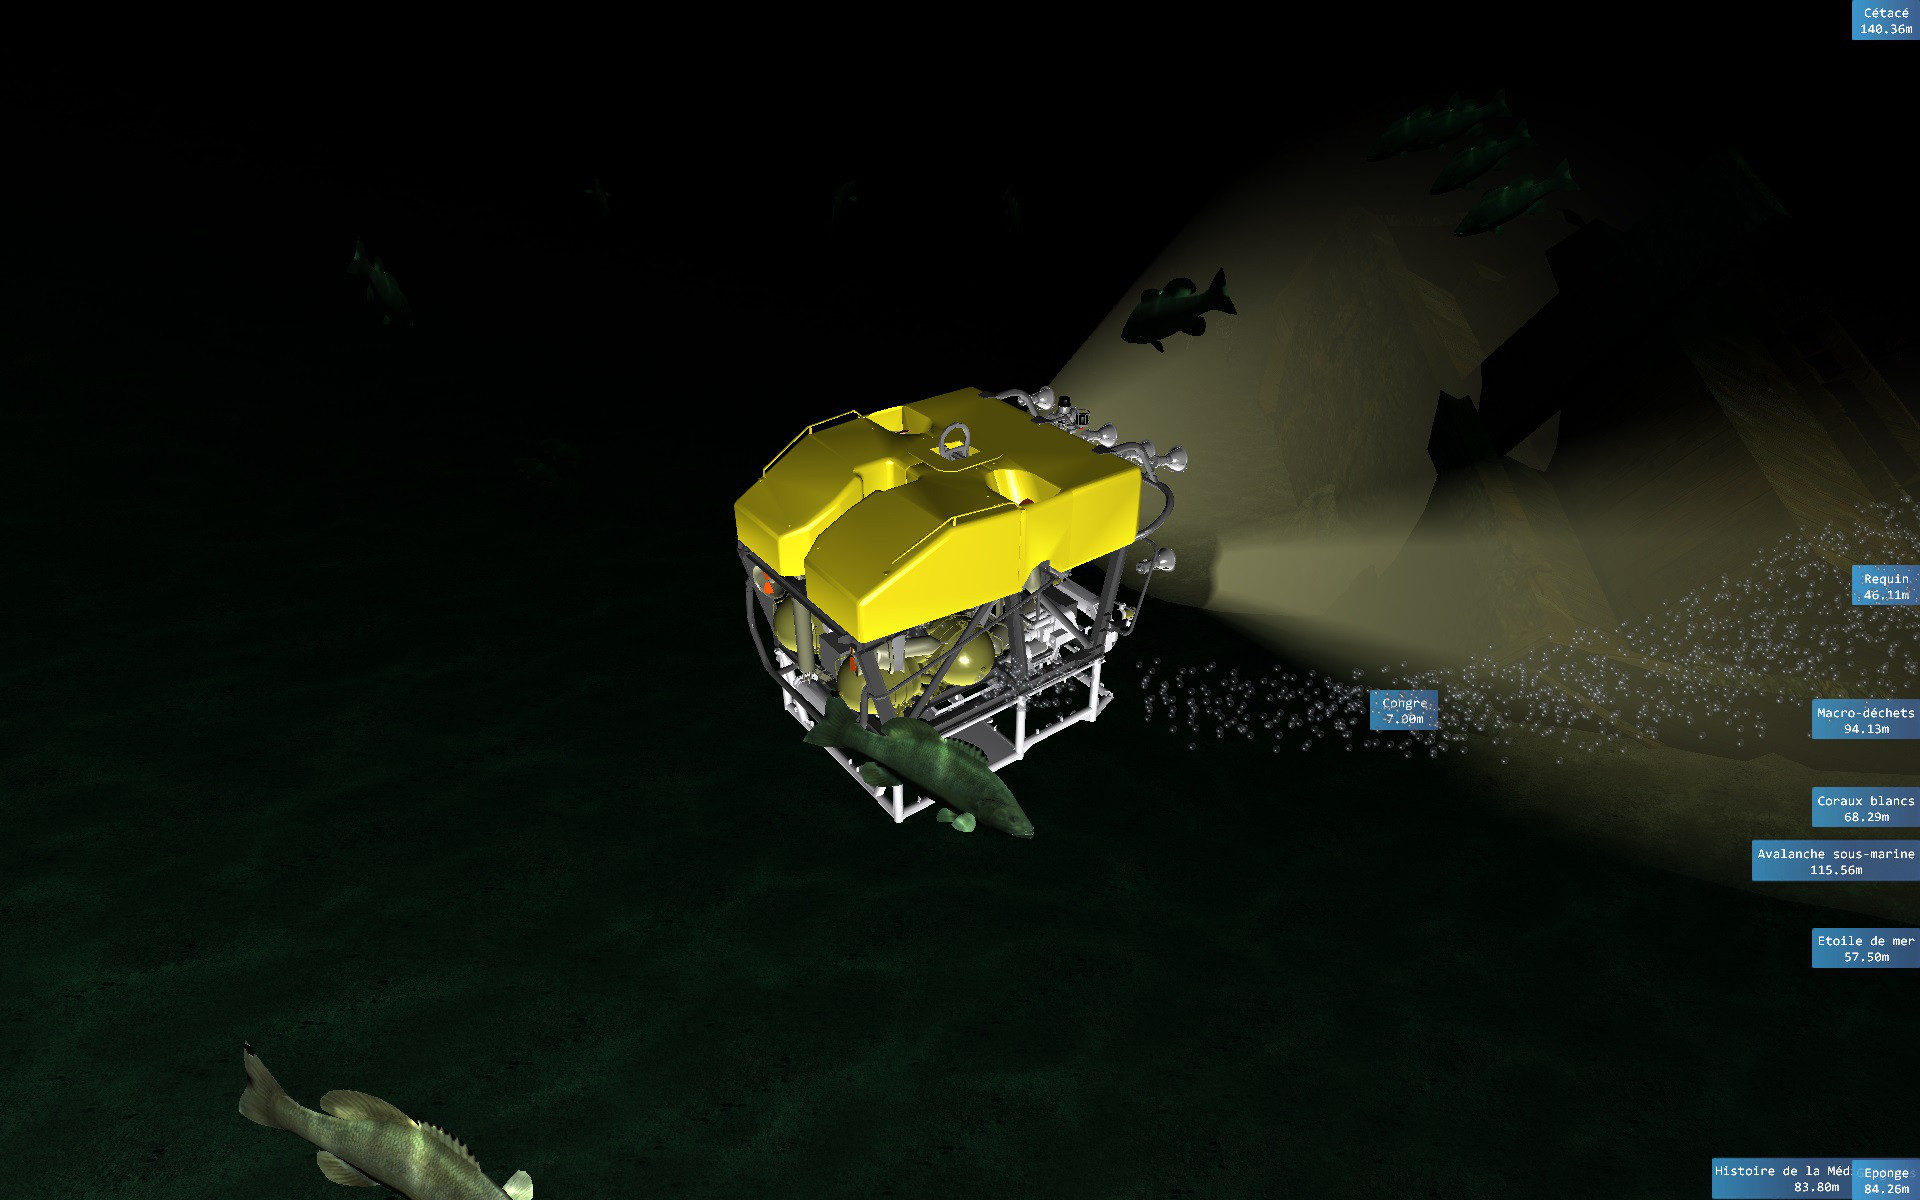
SimuROV est un simulateur ludique de pilotage d'un engin sous-marin développé pour l'Ifremer dans le cadre de l'exposition temporaire du Musée des arts et métiers: Et l'Homme... créa le robot.

SimuSLAMF

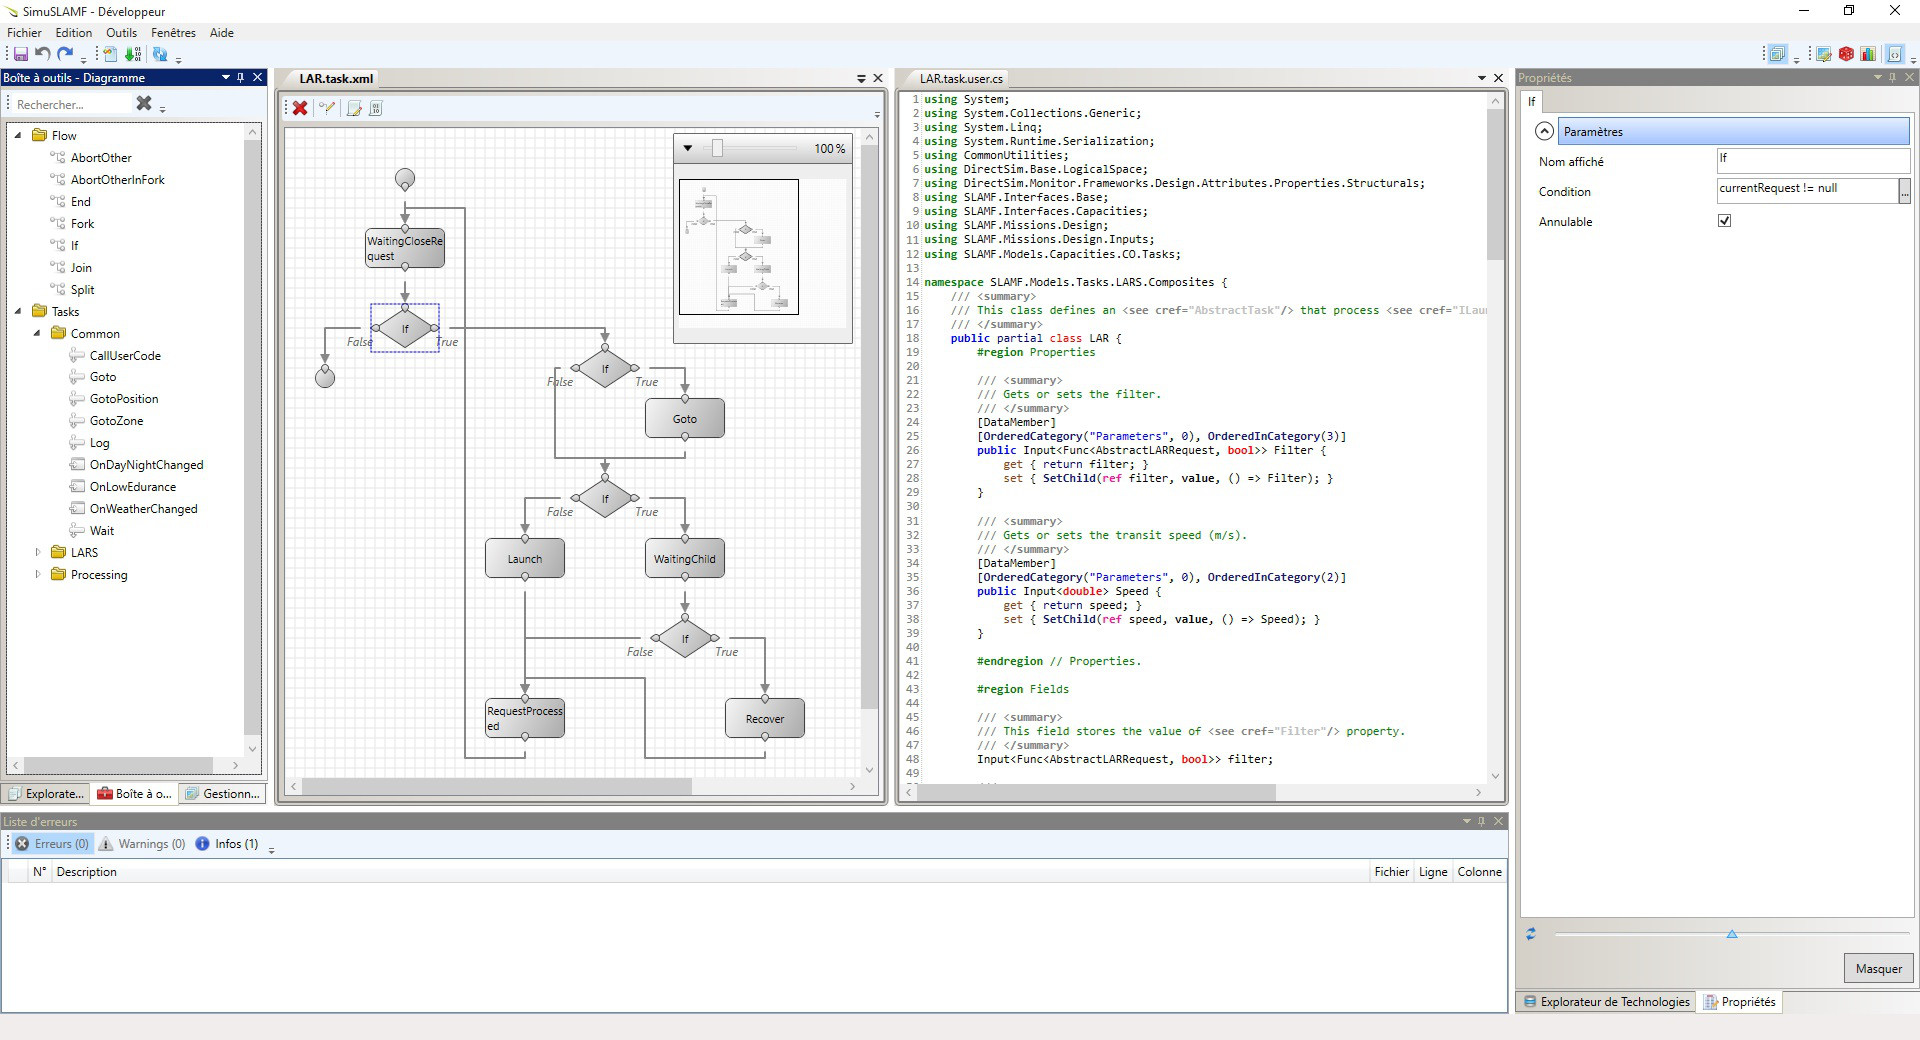
L’atelier SimuSLAMF est un outil de simulation des architectures pour le Système de Lutte Anti-Mines Futur. Développé pour DGA, son objectif est de prototyper et d’étudier les performances de moyens mis en œuvre pour la lutte anti-mines.

NavLab

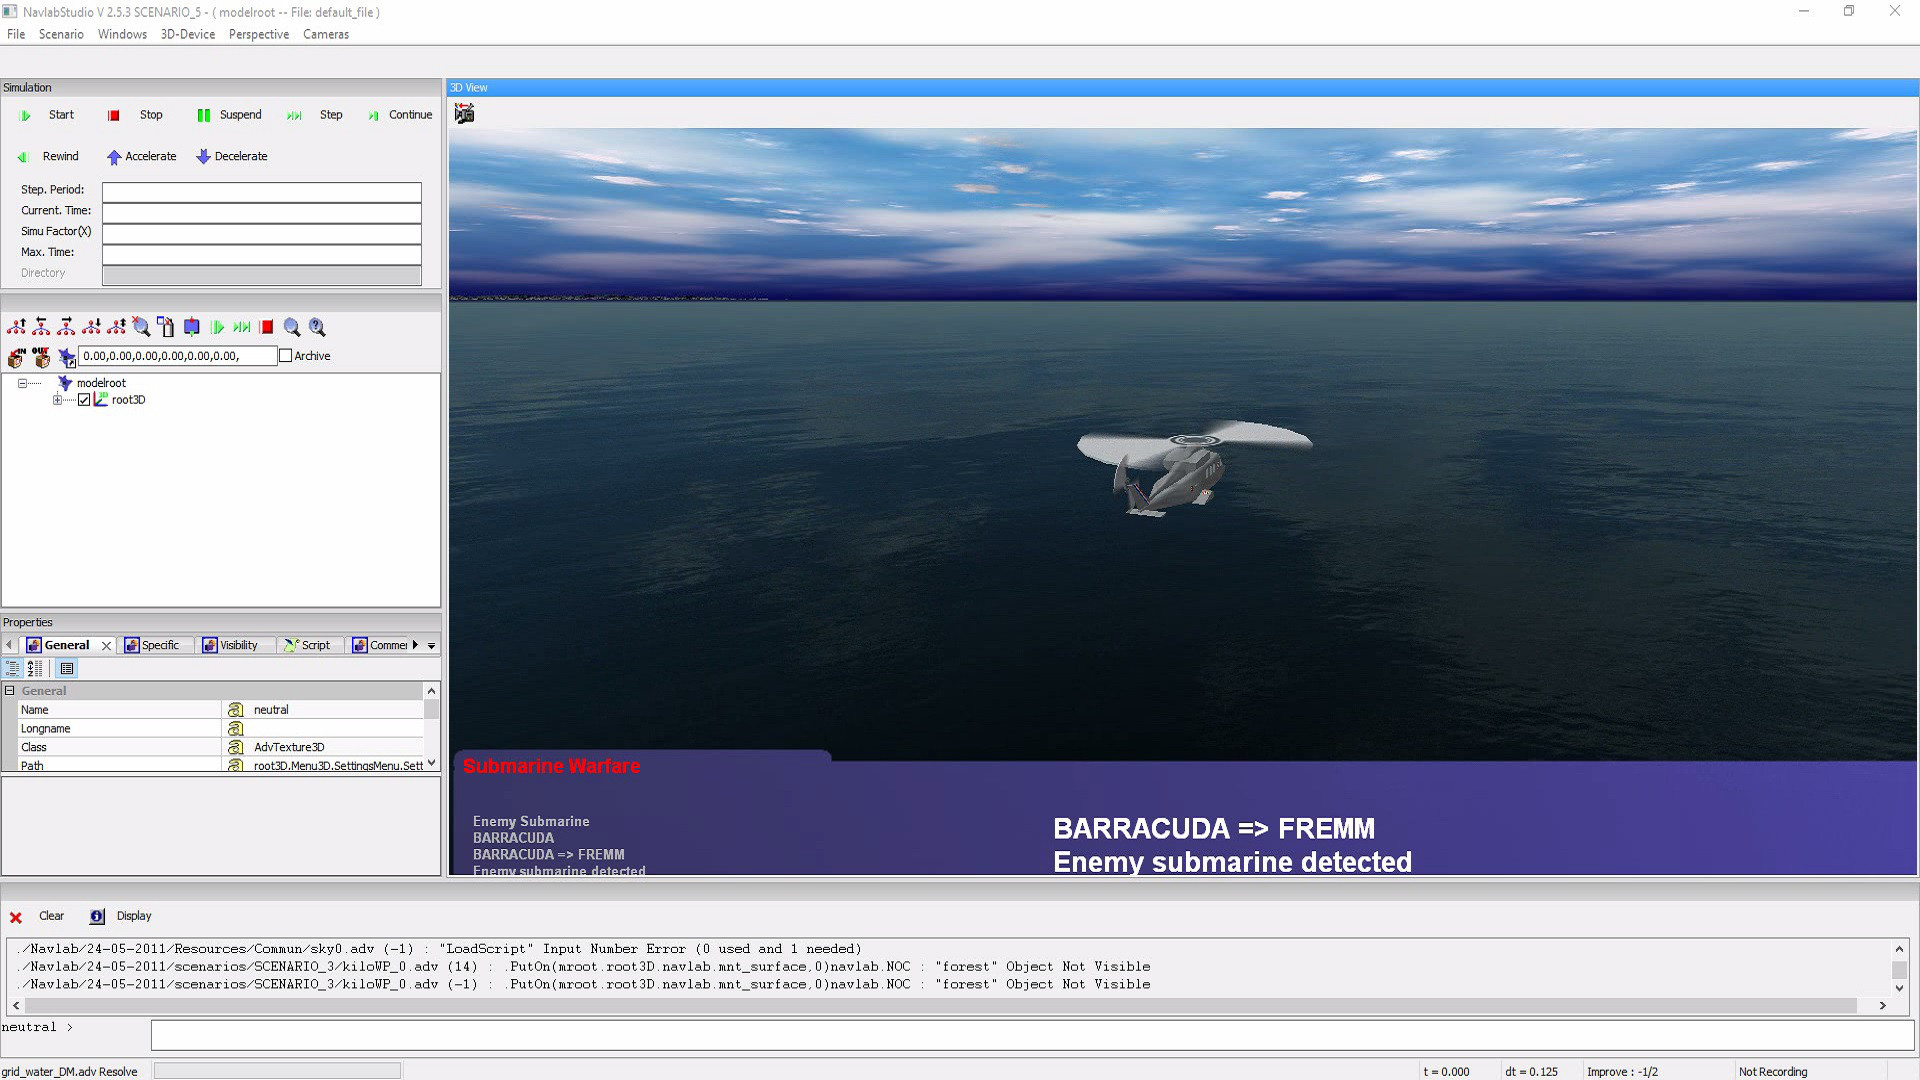
DCNS nous a demandé d’unifier deux plateformes de démonstration qui sont DEMOSTEN (Systèmes de combat) et SEA KEEPER (ancien FDS3), en un Simulateur inter-armes unique nommé NavLab.

SOFI

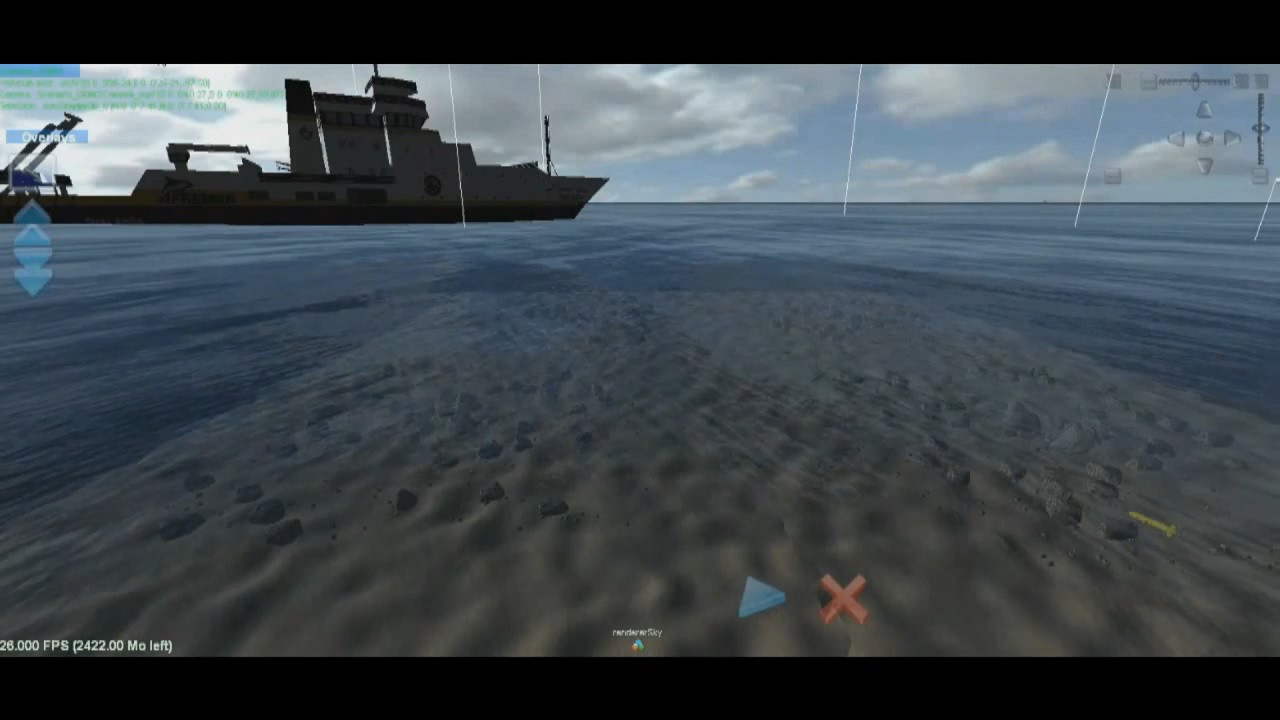
SOFI (Simulateur Optique pour la Formation d’Images) est un outil de synthèse d’environnements 3D sous-marins réalistes réalisé dans le cadre de l’AAP ANR COSINUS 2008 OSIFIOST.


Suivi de Mission


IOVAS

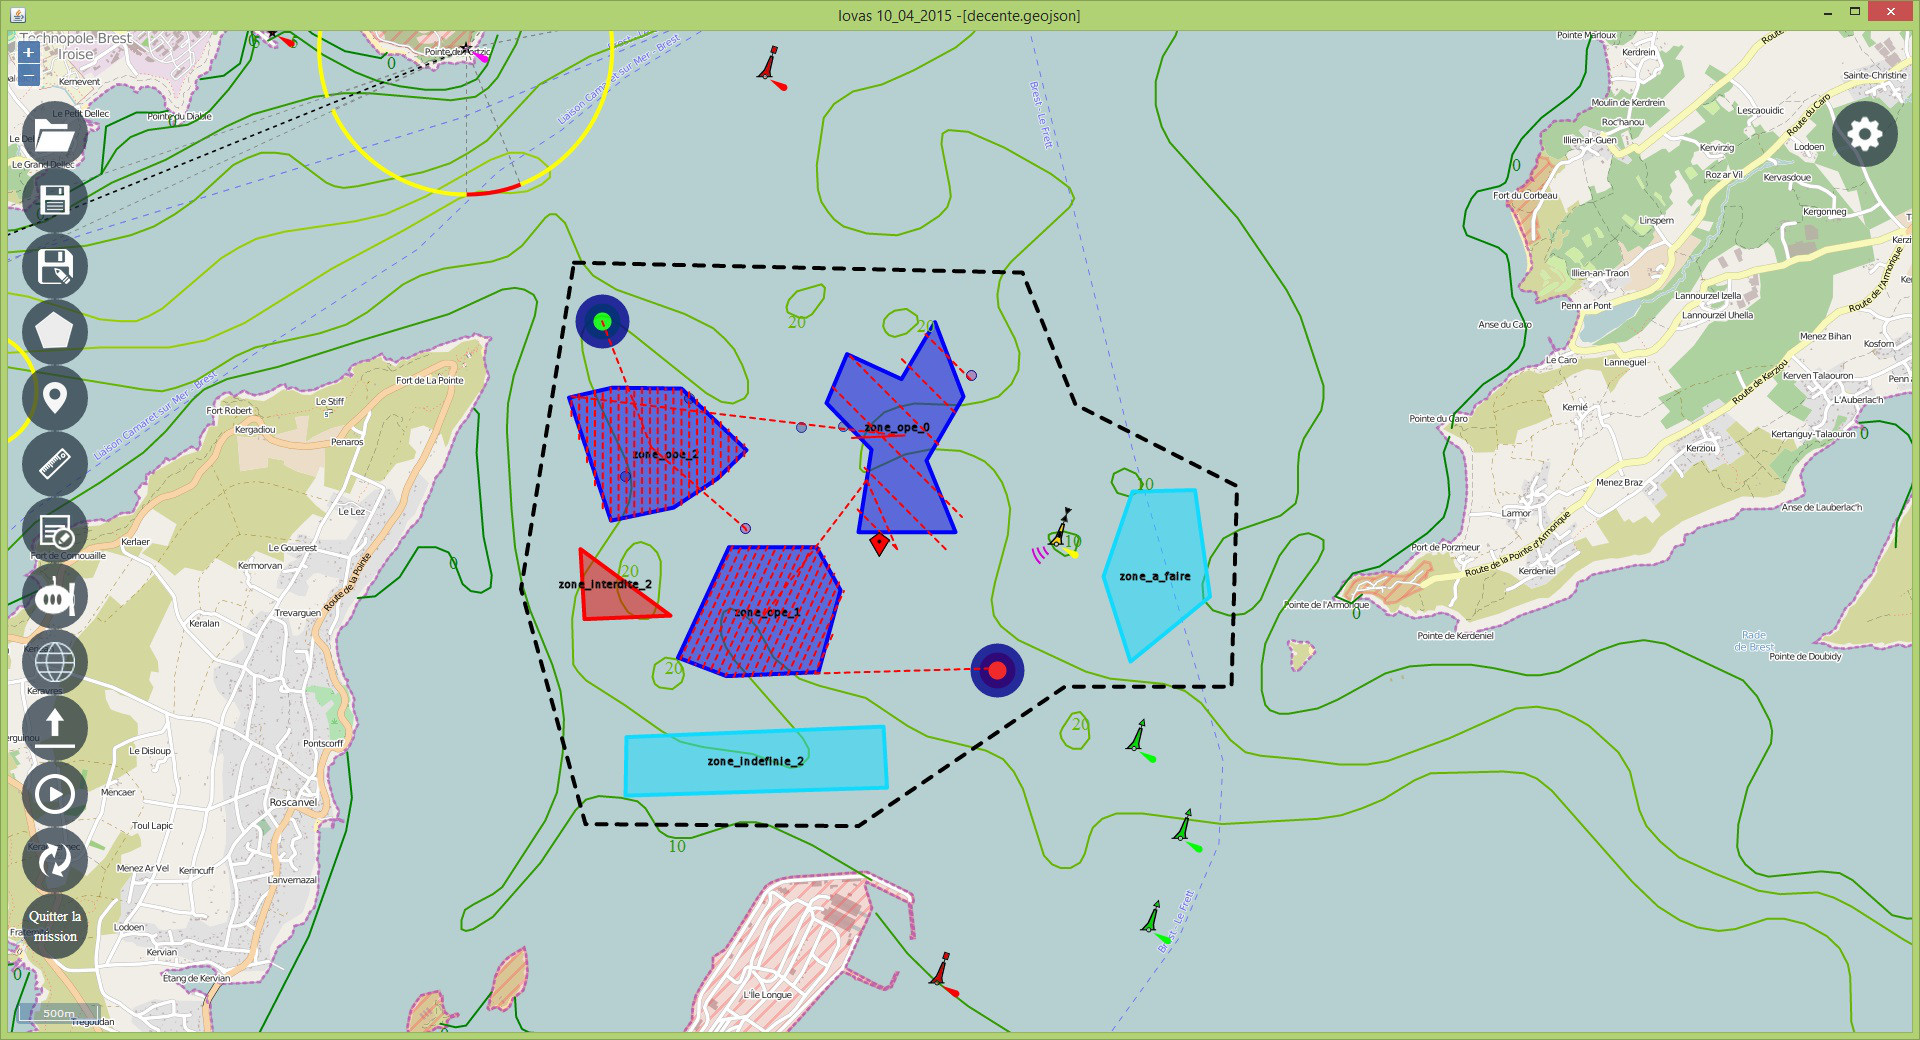
IOVAS (Interface Opérateur pour Véhicule Autonome Sous-marin) est un outil de préparation et de supervision de mission développé pour le compte du GESMA (2005 – 2013). IOVAS utilise les données d’environnement du Guide METOC (données du SHOM).
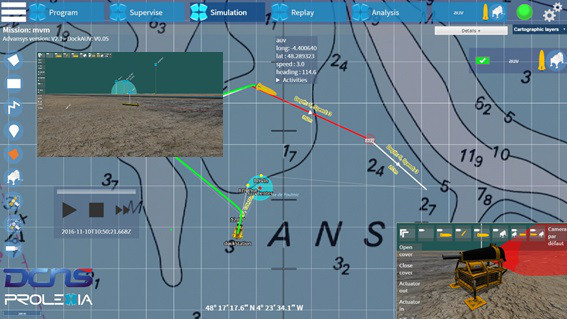
DockAUV

L’outil DockAUV permet de programmer, de superviser, de simuler et d’analyser une mission mettant en œuvre un AUV (Autonomous Underwater Vehicle) et sa station de Docking. L’objectif est de gérer les missions d’AUV pouvant intervenir sur des missions de surveillance de zones ou de l’environnement ou sur des tâches de maintenance.
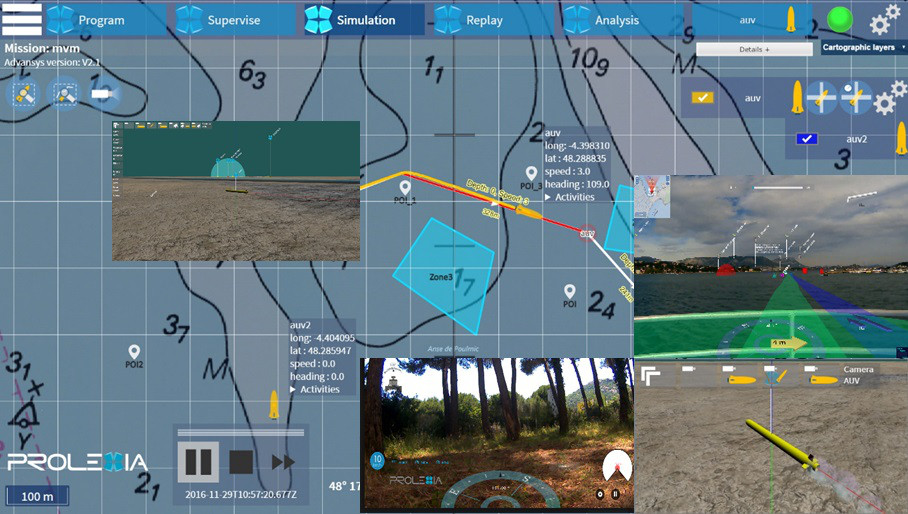
MMS

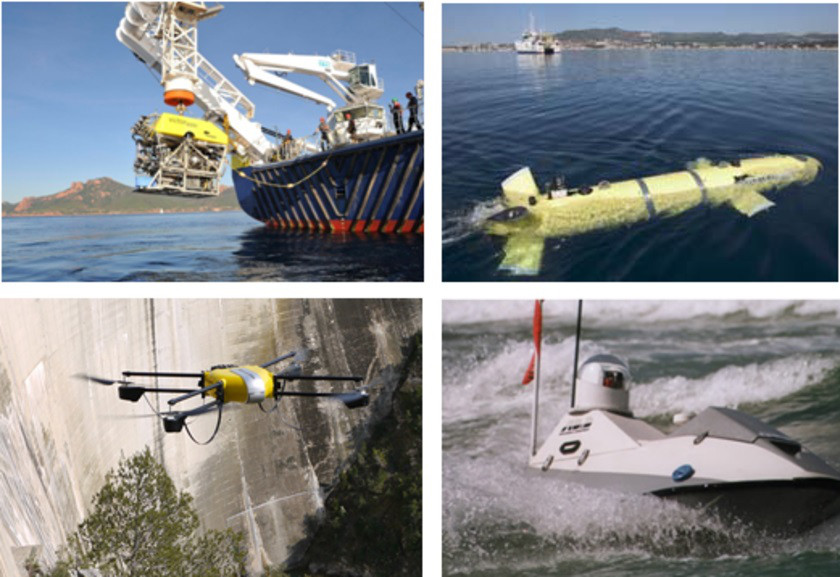
L’outil Advansys MMS permet de programmer, de superviser, de simuler et d’analyser une mission mettant en oeuvre un une plusieurs véhicules autonomes de type AUV, USV, UGV ou UAV. L’objectif est de gérer les missions de véhicules pouvant intervenir sur des missions de surveillance de zones ou de l’environnement, sur des tâches de maintenance ou de manipulation complexes.

Robotique


Sycié

L’objectif du projet est de répondre aux besoins générés par l’utilisation croissante de véhicules autonomes hétérogènes et coopérants pour l’exécution de missions maritimes complexes : recherche d’épaves, de boites noires de pollution sous-marine ou de terres rares, relevés de données physiques, surveillance ou inspection de zones ou d’infrastructures, ou guerre des mines.


Réalité Augmentée


Phrase

PHRASE est un projet RAPID (Régime d'Appui Pour l'Innovation Duale) demandé par la DGA. Le but de ce projet est de créer une plate-forme matérielle et logicielle innovante de réalité augmentée qui répond aux problèmes d'aide aux pilotes, aide à la navigation et aide à la décision dans plusieurs domaines d'activité.

Navigation Maritime

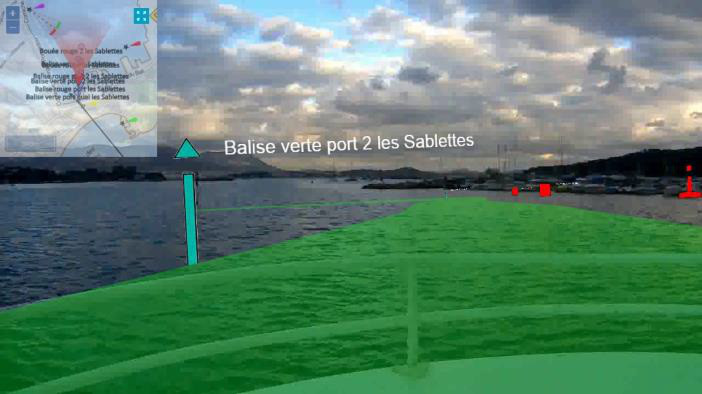
Utilisation de la réalité augmentée pour l'aide à la navigation, ou l'enrichissement d'un parcours touristique.